在精密设备中,误差传递遵循串联误差链原则。软件补偿只能修正零点偏移和线性比例误差,但无法消除非线性倾角带来的投影畸变与 Z 轴高度耦合误差。
因此,整机校准必须遵循以下四点:
传感与力控底层基准(传感器零点、键合力标定)
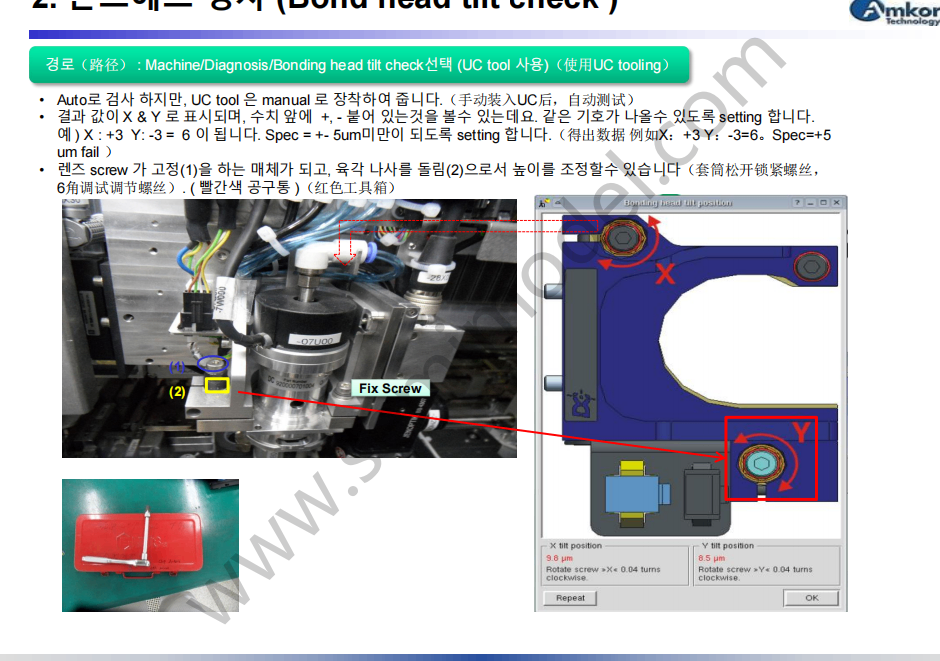
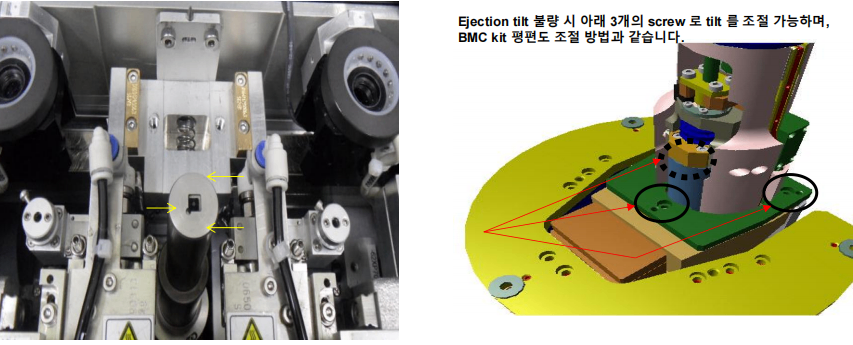
机械共面度与正交度物理调平(键合头倾角、基准台等)
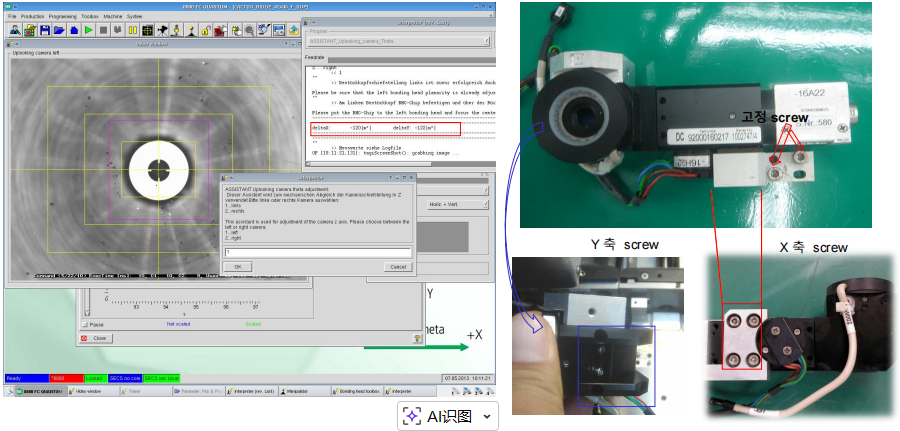
光学光轴一致性标定(俯视/仰视相机光轴垂直度、光源衰减补偿)
全系统坐标合自校准
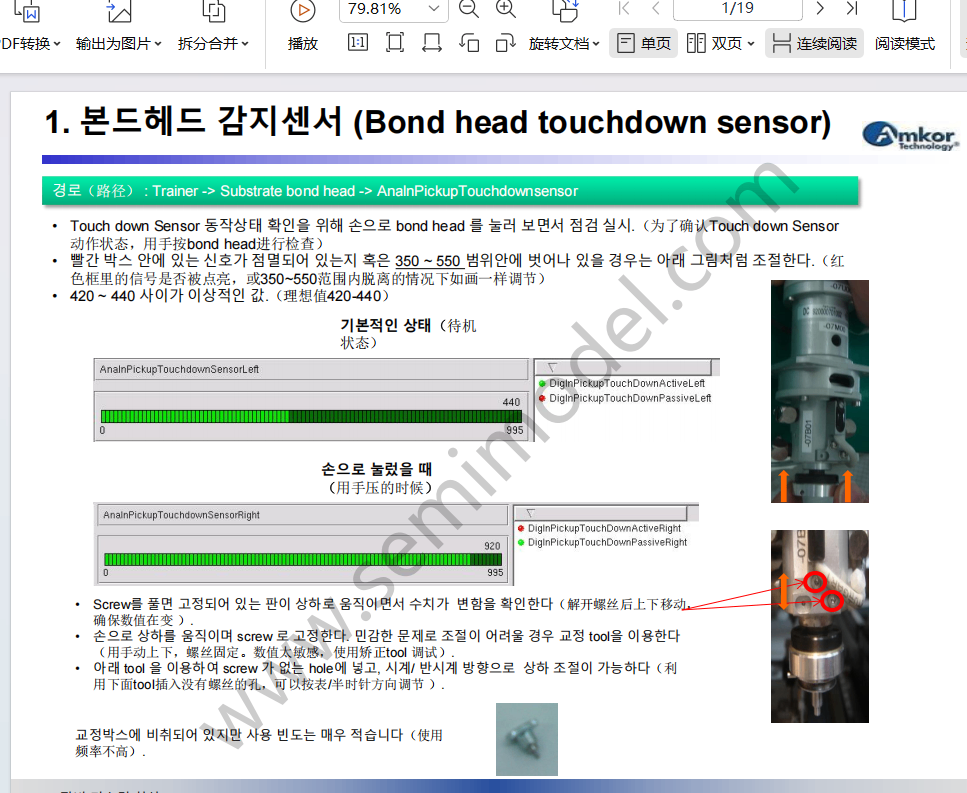
在高速 Z 轴运动中,仅靠电机编码器位置无法感知芯片与基板接触瞬间的形变。待机状态下读数应为 0;手动轻压键合头触发动作时,模拟量信号需落在 350 ~ 550 之间,最佳工程黄金窗口为 420 ~ 440。由于传感器固定板对位移极其敏感,直接用手推拉锁紧螺丝极易产生回弹漂移,需使用专用偏心调节工具插入无螺纹调节孔进行微米级旋进微调。
对于大尺寸芯片或高密度微凸点倒装工艺,哪怕 10um的倾斜都会导致一侧锡球压溃桥接、另一侧悬空虚焊。在机械结构上需设计了微调差分调平机构!